创建 3D 图像:方法、步骤和 2026 修复
学习如何使用 AI 模型、摄影测量和 3D 工具创建 3D 图像,加上常见问题的修复方法和可用性清单。
无论你有一张产品照片、一个粗略的概念,还是一张空白画布,只要你需要一张具有可信深度的图像。第一次看到的结果可能看起来很精致,但当你注意到浮空的把手、冲突的阴影,或者根本无法旋转任何东西时,就会发现问题。
要创建一张 3D 图像,首先要决定你需要的是一张逼真的图片,还是一个实际的资产。一个营销视觉图可以从单一视角获得成功。一个游戏道具、产品配置器或测量重建,则需要经受住远不止一个讨人喜欢的摄像角度的考验。
目录
开始前选择方法
根据交付物选择方法,而不是最令人印象深刻的预览。 首先写下人们必须用结果做什么:发布、改变光照、旋转、动画化或测量。
这些途径解决不同的问题。它们的设置和处理时间也取决于场景复杂性、硬件以及您能接受的修正程度,因此请使用下面的工作量描述,而不是将周转时间估算视为承诺。
按用途、输入和输出比较3D图像方法
| 方法 | 最适合 | 所需输入 | 典型时间 | 输出是什么 |
|---|---|---|---|---|
| AI图像模型(文本或参考图像) | 概念艺术、模型、社交视觉 | 提示和可选参考图像 | 生成加上视觉审查和本地编辑 | 一张看起来像3D的图片,没有可编辑的几何体 |
| 软件渲染(Blender或类似软件) | 精确的产品照片和动画 | 建模场景、灯光和相机 | 建模、场景设置、渲染和修订 | 一张由可编辑场景支持的渲染图片 |
| 照片测量(Photogrammetry) | 真实物体和地点、测量扫描 | 密集重叠且光照一致的照片 | 捕捉、重建、清理和比例验证 | 重建的几何体,校准后可用于比例 |
| 神经辐射场(NeRF) | 捕获场景内的照片级真实视图 | 静态场景的多种图像 | 捕捉、相机估计、训练和验证 | 视图合成,尺寸不自动可靠 |
对于仅限图片的工作,请将生成成本与每个结果所需的编辑工作进行比较。选择低成本图像生成API的指南可以帮助您组织这种比较,但最便宜的被拒绝图像仍然会产生审查工作。
对于软件渲染,Blender让您可以直接控制几何体、材质、灯光和相机位置。当产品的轮廓在修订过程中必须保持不变时,这种控制非常宝贵,但您需要建模技能或合适的现有资产。
决策规则: 如果结果只需要从批准的视角看起来正确,那么AI图像或经过验证的NeRF渲染可能就足够了。如果有人将在场景中放置、编辑、测量或动画化对象,请从一开始就规划几何体。
照片测量还需要已知尺寸或其他比例参考。仅凭好的照片无法建立可信的真实世界尺寸。
掌握五种深度线索
一个马克杯模型看起来就像剪贴画,直到你给它的釉面加上高光,并在底部添加阴影。这些细节帮助观看者将平面图像解读为实体对象。
犹他大学的计算机图形学历史解释了这种错觉背后的基础:建模、可见性判断、着色和照明。摄像机投影决定了从选定视点看,最终场景呈现的效果。
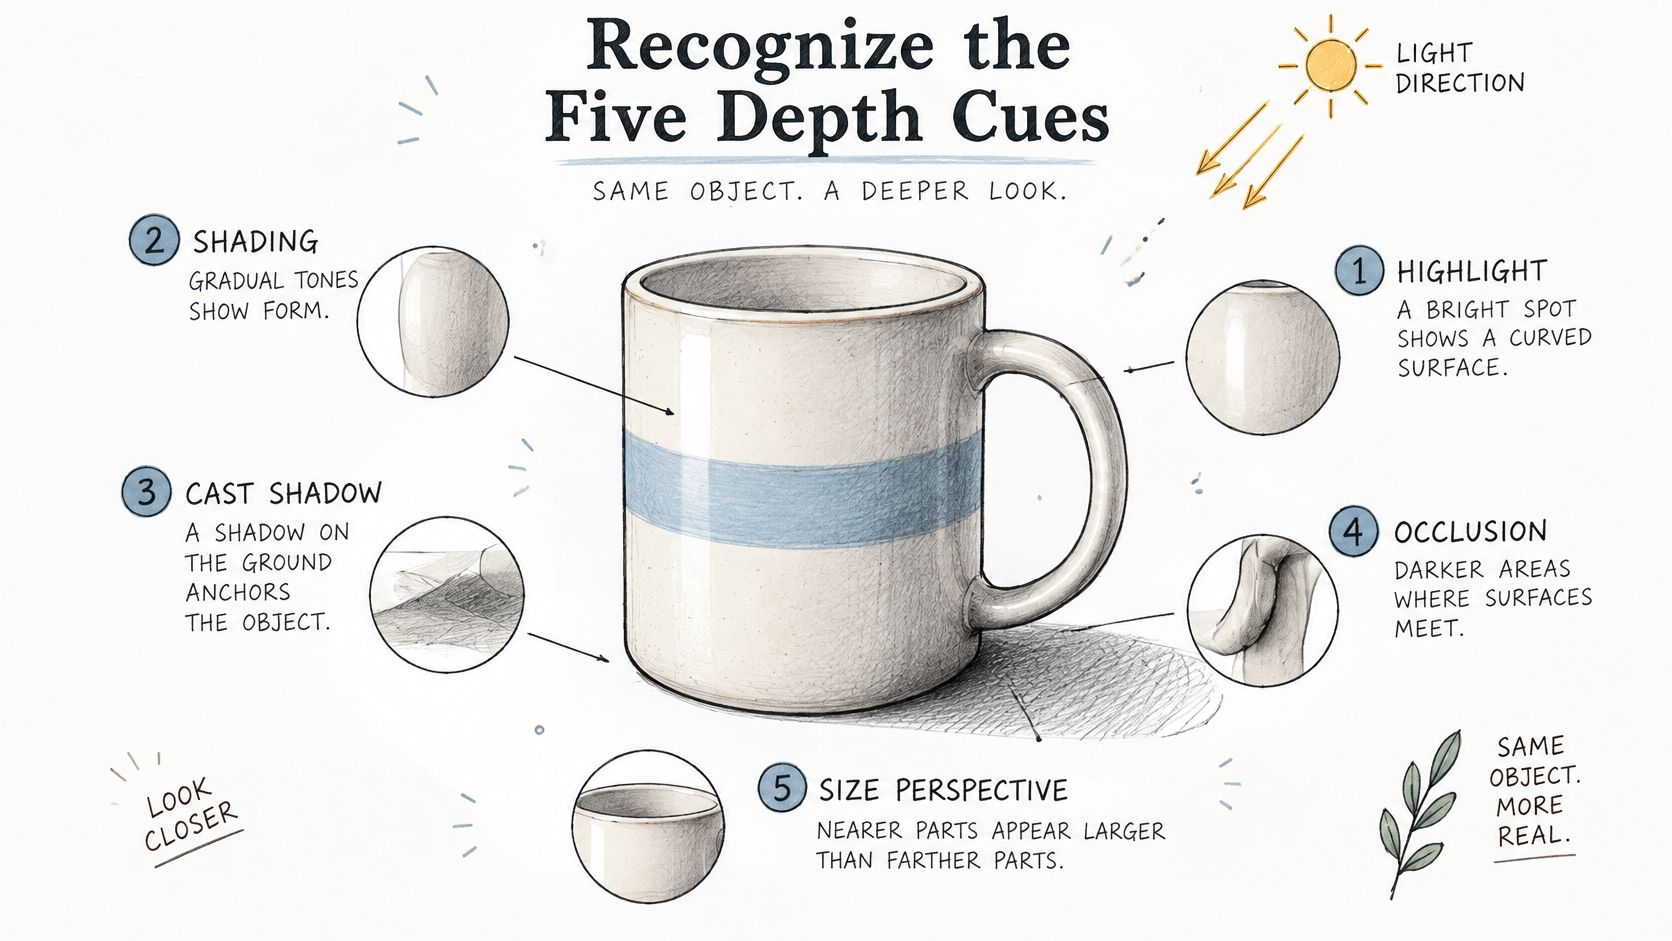
分阶段构建马克杯的深度。确定其投影形状,让杯柄消失在杯身后面,然后添加与材质相符的着色和反射。
对每个对象使用这份是非清单:
- 透视: 后退的平行边缘是否一致收敛?圆形开口是否看起来是合理的椭圆形?
- 遮挡: 较近的表面是否干净地遮挡了较远的表面?
- 渐变着色: 亮度是否在曲面周围平滑变化?
- 光照与阴影: 投射的阴影是否与主导光线方向和物体接触点一致?
- 镜面高光: 反射是否符合表面光洁度和曲率?
柔和的背景可以提供一个可选的深度线索,但模糊无法修复不正确的几何形状或相互矛盾的阴影。在添加氛围之前,先审视对象本身。
如何使用 AI 模型生成 3D 风格图像
将图像生成视为受控的艺术指导,而不是寻找神奇的风格短语。像“电影感”和“真实感”这样的词语,除非你明确指定物体、材质、视角和光照,否则会留下重要的决策未解决。
工作流程是先确立构图,描述其物理特征,然后只对失败的部分进行精修。
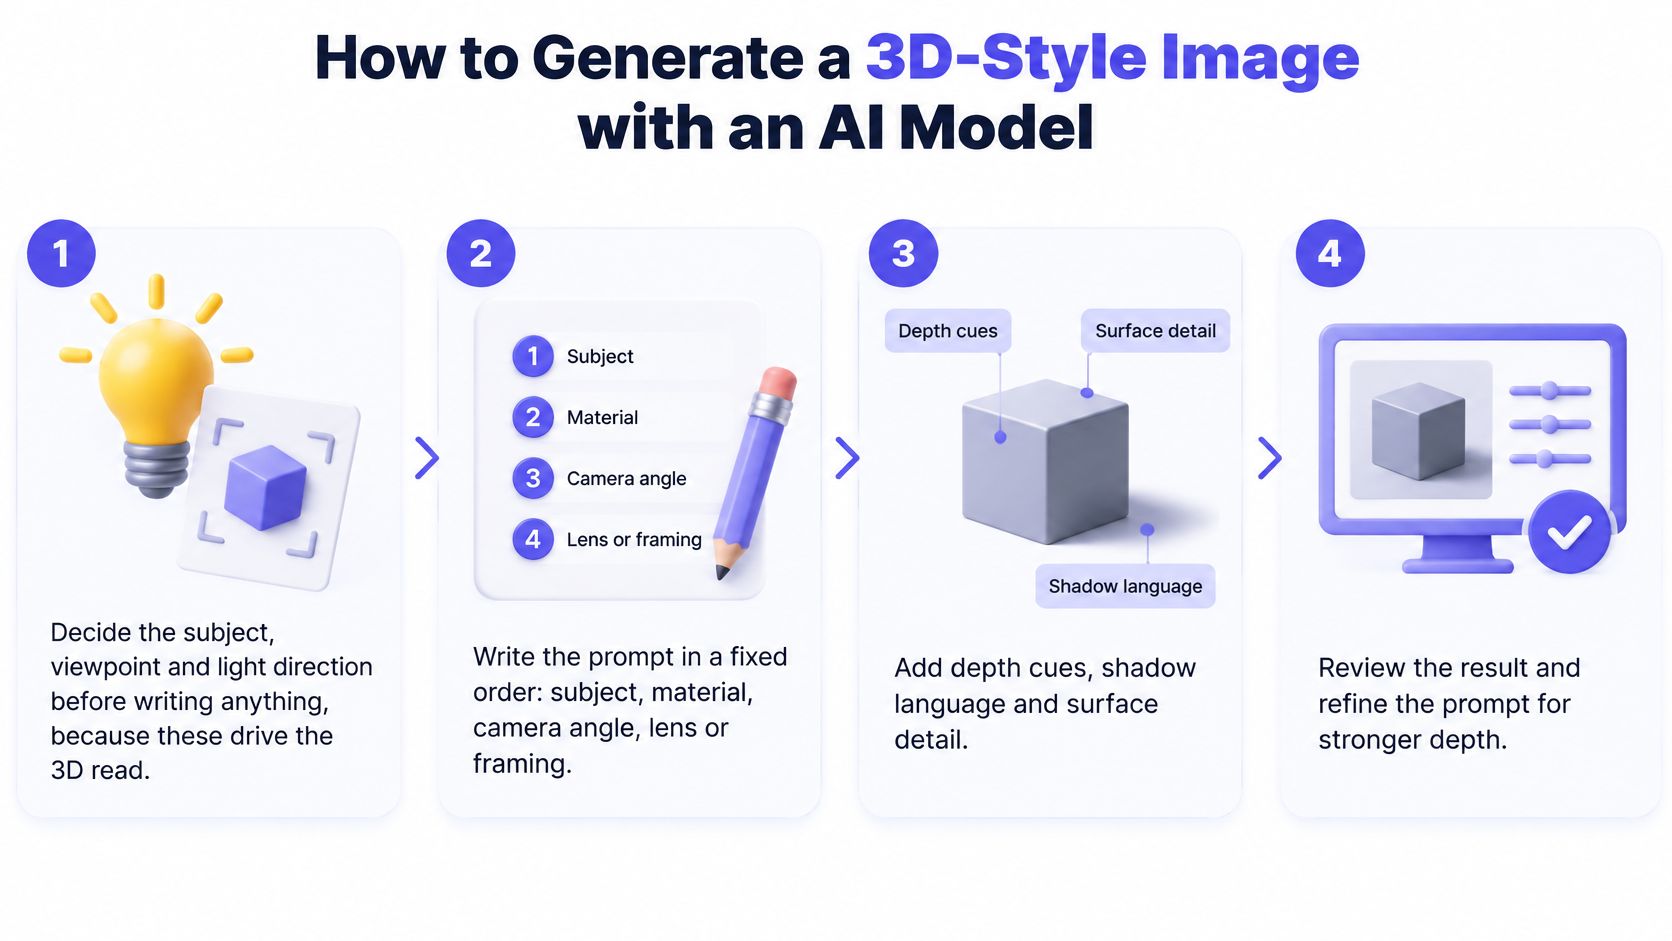
建立受控的起点
在提示前决定主题、视角和光照方向。 选择一个简单的对象,例如桌面上的陶瓷马克杯,因为清晰的轮廓更容易发现结构性错误。决定观看者是否应该看到马克杯内部,以及哪一面应该接收主光。
以固定顺序编写提示,以便修订可追溯。 使用主题、材质、摄像机角度、构图和光照,而不是在一个长段落中混杂矛盾的指令。例如:一个带有圆形手柄的单个奶油色陶瓷马克杯,缎面釉,略高于杯沿的四分之三视图,居中产品构图,左上方柔和的主光,杯身柔和的阴影,以及哑光灰色桌面上的落地投影。
在两个图像模型上测试未更改的提示,以公平比较它们的解释。 保持宽高比和请求的输出尺寸一致,并在支持的情况下附上相同的参考。一个共享文本、图像和视频 API workflow可以简化集成,但模型特定的控制仍需单独记录。
以一个宽高比生成四个变体,以比较构图而不引入另一个变量。 在本次试验中保持背景和摄像机指令不变。不要仅仅根据表面细节进行选择,因为吸引人的釉面可能会让你忽略变形的开口或手柄。
精修前先审阅
根据深度检查表对每个变体进行评分,这样选择就不仅仅是偏好投票。 检查杯沿椭圆、手柄连接、阴影接触以及从亮部到暗部的过渡。即使光照看起来很真实,也要拒绝不可能的轮廓,并以其预期的显示尺寸以及放大后检查候选图像。
对小缺陷进行修复(Inpaint),而不是重新生成一个原本可用的形状。 遮盖损坏的手柄连接处或断裂的阴影,留下足够的相邻表面以保持连续性。如果整个物体不对称或视角错误,则应重新生成,因为局部修补无法纠正全局结构错误。
导出到实际目的地并保留生成记录。 在图像将出现的页面、幻灯片或应用程序中检查图像,因为裁剪和压缩可能会消除有用的边缘分离。在可用时保存提示、模型标识符、参考文件、宽高比、设置和种子;这些支持比较和重新运行,尽管它们不保证输出完全相同。
将一个被拒绝的示例放在选定的图像旁边。像“手柄融入主体”这样的简短注释对于下一次迭代比“看起来不那么真实”更有用。
从照片构建一个可测量的 3D 图像
在担心重建设置之前,请确保捕获到足够的重叠、稳定的光照和静止的拍摄对象。COLMAP 评估]指出,当重叠度低于**大约 40%**时,性能会急剧下降,这是一个警告阈值,而非推荐的捕获目标。
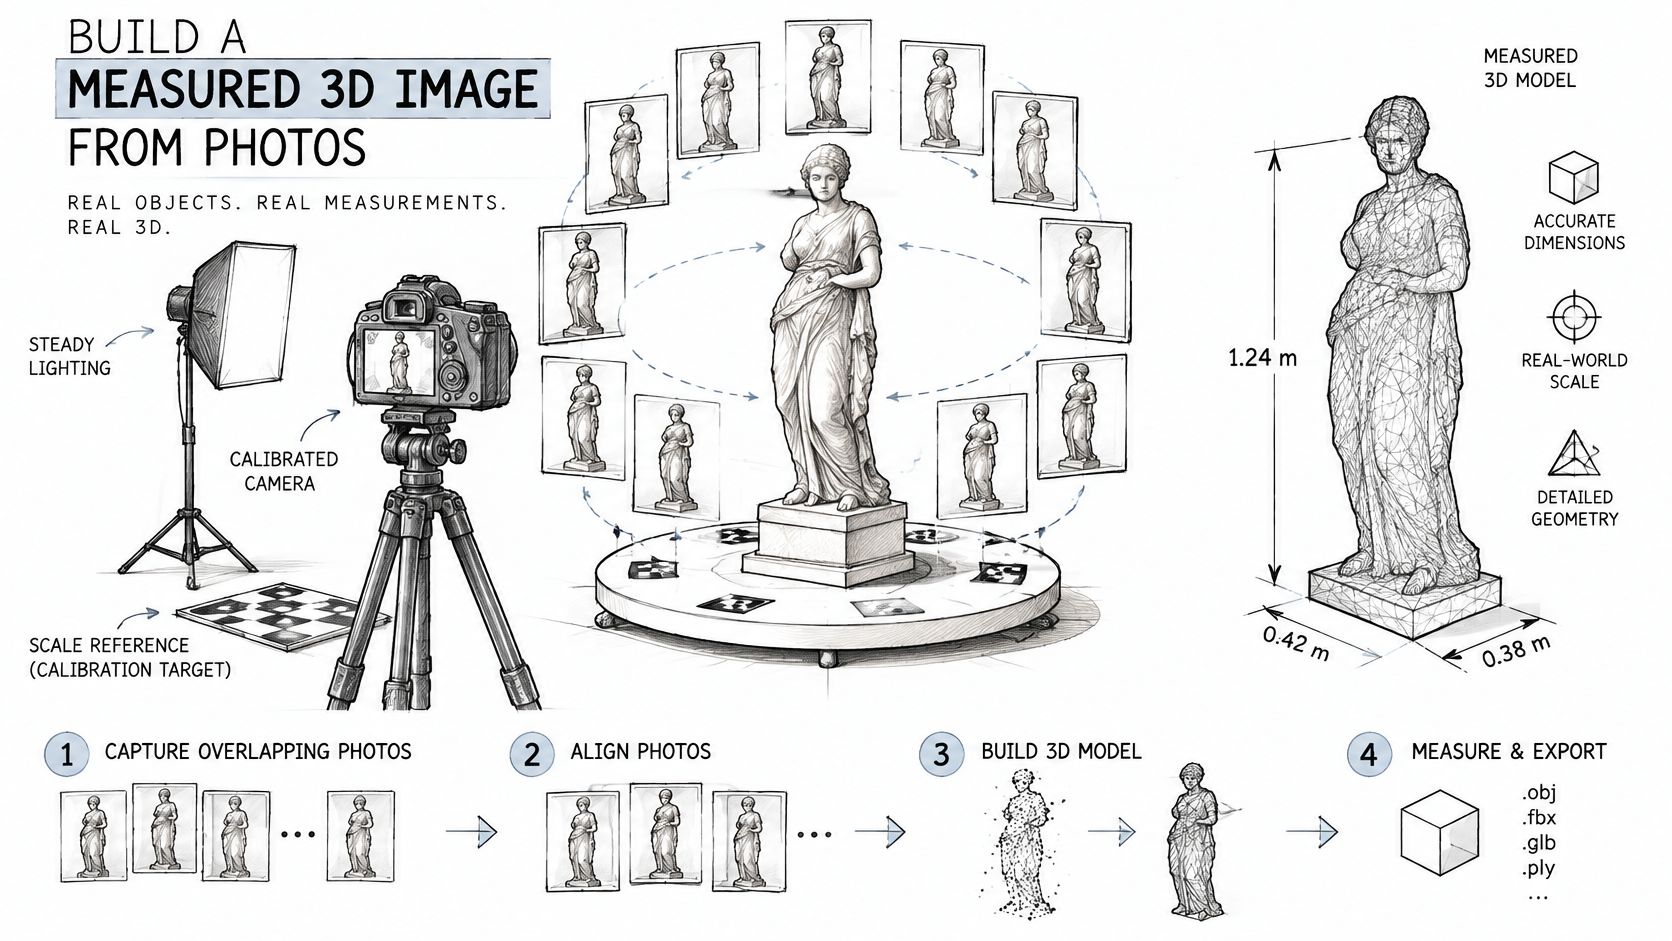
规划足够的冗余,以便软件能够从相邻的视角识别相同的表面特征。此图说明了这些重叠的观测如何有助于共享重建。
捕获软件可匹配的证据
围绕物体移动,同时保持对其侧面、顶部和可触及凹陷处的覆盖。在可行的情况下锁定曝光和焦点,避免运动模糊,并包含比例尺或独立测量的距离。
在处理前检查照片。拒绝模糊的帧、移动的拍摄对象、曝光偏移以及视角间隙大的序列;反射性、透明和无纹理的表面需要特别注意,因为它们的可见外观可能无法提供稳定的匹配特征。
因此,闪亮的金属水壶比有纹理的石制饰品更难捕获。不要以为成功的相机对齐就意味着水壶的反射表面已正确重建。
理解重建序列
- 特征提取与匹配: 软件查找可识别的图像细节,并将其与多张照片关联起来。弱匹配或错误匹配可能导致序列的某些部分断开。
- 运动结构 (Structure-from-Motion): 增量式 SfM 估算相机姿态并构建稀疏点云。检查恢复的相机位置是否存在跳跃、缺失视图或不合理的排列。
- 光束法平差 (Bundle adjustment): 求解器优化相机和点估计,以减少重投影误差。检查残差和异常观测值,而不是将完成视为准确性的证明。
- 多视图立体 (Multi-view stereo): MVS 从对齐的图像中估算更密集的几何形状。在进行网格化、纹理化或简化以交付之前,请检查生成的表面。
要了解该过程的视觉演练,请将以下演示与您自己的捕获检查结合使用。
重投影误差是一种诊断工具,而非尺寸证书。 它告诉您重建点如何紧密地投影回其观测到的图像位置,但它不能独立确认物理比例或未见表面的准确性。
重建后验证已知距离,然后检查孔洞、薄边缘、底面和阴影凹陷处。将深度提示检查应用于渲染预览,但使用测量和几何检查来接受扫描本身。
一个看似合理的纹理表面可能会隐藏一个扭曲的网格。在批准可测量的重建之前,请关闭纹理并检查轮廓。
解决生成的 3D 图像中的常见问题
平坦、剪贴画般的外观是一个有用的初步诊断,因为它通常暴露出缺失的照明或材质指令。从解决可见原因的最简单修正开始,而不是添加更多风格形容词。
将外观缺陷与结构缺陷区分开来。微弱的高光可能需要另一次提示迭代;不稳定的重建可能需要新的源照片。
3D 风格图像的症状、可能原因和修复方法
| 症状 | 可能原因 | 修复方法 |
|---|---|---|
| 平坦、剪贴画般的外观 | 提示中没有衰减或高光 | 添加材质和光照术语,然后请求在形状上呈现柔和渐变 |
| 两个冲突的阴影 | 提示中有两个光照方向 | 指定一个主光照方向并移除第二个光照术语 |
| 边缘融入背景 | 主体与场景分离度弱 | 添加清晰背景和适度的轮廓光术语,然后重新生成 |
| 弯曲部分看起来扭曲 | 刚性形状上的模型漂移 | 使用同一物体的参考图像,并仅对扭曲区域进行修复 |
| 浮动或重复的部分 | 物体被计数两次或场景不稳定 | 减少提示中的主体数量,或检查源序列是否有运动 |
| 光照正确,形状错误 (NeRF) | 学习了外观而非几何形状 | 用更多视角重新捕获,并使用摄影测量进行测量 |
当更好的渲染仍然形状错误时
NeRF 可以在不恢复可靠表面几何形状的情况下再现外观。在International Journal of Data Science and Analytics发表的一项航空比较中,NeRF 在评估站点上的平均误差为 1.439 米和 0.923 米,因此,不要将令人信服的面向摄像机的渲染图用作测量证据。
对于神经场景,请验证保留的视角并检查任何导出的网格。视角间隙、移动物体和不一致的照明通常需要捕获或训练方面的更改,而不是图像修饰。
提示层面的阴影问题是单次重试的合理候选,尽管成功无法保证。全局形状错误需要重建场景、加强参考约束或重新捕获。
还要区分生成缺陷和布局损坏。在调整已批准的构图时,横向到纵向工作流可以帮助保留主体,而不是裁剪掉其接触阴影或切断其轮廓。
检查 3D 图像使用前
一张好看的图像并非最终资产。 3D 生成论文(托管于 alphaXiv)] 指出了表示和可用性方面的不足,包括生成的对象仍然是静态外壳,而非具有物理属性或动画就绪结构的资产。
不存在通用的 3D 表示形式,能够保留每个应用程序的几何形状、材质、绑定和物理行为。因此,如果团队在测试任何变体之前批准了许多有吸引力的变体,更快的生成速度可能会增加清理工作量。
按照交付顺序执行验收检查
- 几何完整性: 检查是否为封闭体积所需的密闭几何体、流形表面、正确的法线以及不需要的内部面。开放表面可以是故意的,但必须符合使用场景。
- 多边形预算: 为目标设备和场景设置预算,然后在检查轮廓和着色时进行简化。动画还需要可预测变形的拓扑结构。
- UV 和纹理: 检查接缝、拉伸、材质分配以及在预期屏幕尺寸下的纹理分辨率。更多的纹理细节无法弥补糟糕的 UV 布局。
- 尺寸和枢轴: 验证真实世界单位和已知测量值,然后将枢轴放置在预期的基点、中心、铰链或旋转点。
- 命名和打包: 使用一致的对象和材质名称,包含所需的纹理,并选择接收应用程序支持的导出格式。
- 运行时行为: 导入到 Blender、Unity、Unreal 或实际目的地。在需要时测试材质、透明度、碰撞几何体、绑定和动画。
这些检查适用于游戏、电子商务、建筑、制造和教育等领域,但验收标准有所不同。产品查看器可能优先考虑材质和旋转,而制造工作流程则需要对有效几何体有更严格的定义。
在可行的情况下,自动化文件、比例、纹理和命名检查,然后将视觉审查保留给脚本无法可靠判断的缺陷。通过图片检查的结果仍然可能无法通过所有相关的资产检查。
在真实模型上测试您的第一个批次
选择一个真实的交付物,而不是一个开放式的风格实验。对于概念艺术或模型,在两个图像模型上以相同的长宽比运行未更改的提示,并比较深度线索而非装饰细节。
对于尺寸敏感的工作,使用摄影测量法捕捉真实物体并验证已知距离。对于可编辑资产,在扩大生产之前,将候选对象通过验收测试并导入目标应用程序。
保持试用可追溯
记录每次运行的模型名称、提示、设置、参考图像和拒绝原因。在应用程序工作流中,图像和视频作业会返回一个您可以轮询的任务,或者您可以配置一个 webhook 以在结果准备就绪时通知应用程序。
首先生成四个变体,评估它们的深度线索,并保留最强的候选对象以用于相关的交付清单。除非底层几何结构也通过了其预期用途测试,否则不要将通过的图片标记为最终资产。
我们通过统一的 API 提供图像模型,因此您无需为每个模型构建单独的集成即可比较候选对象。访问 UberLLM 运行您的第一个受控批次,保留生成设置,并将完成的结果连接到您的审查工作流。